PRODUCTS
取扱製品
OUTLINE
製品概要
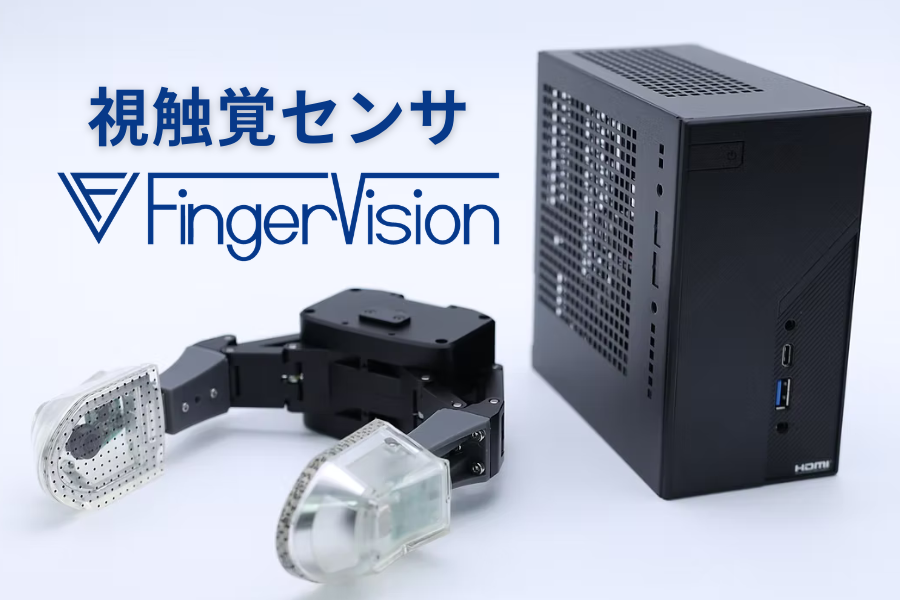
人と同じように“いい感じに”掴める
FEATURES
特徴
FingerVisionセンサは透明で柔らかい皮膚と小型カメラで構成されています。ロボットハンド等の指先に搭載することで、触覚(力や滑りの分布等)を知覚できるようになり、あたかも人が「手のひら」の感覚を使って物体を扱うような制御をロボットで実現できます。
視触覚だからこそのマルチセンシング
従来の力センシングだけではワーク毎に把持力の指示が必要でした。そのため多品種・把持位置・異形・変形ワークへの対応難易度が高い課題がありました。
“力”だけではなく、“滑り”もセンシングしているため、力の基準に滑りを使用することが可能となります。これによりワーク毎に力の閾値を決めることなく把持ができます。やわらかいワークを最小限の力で持つだけではなく、硬いワークであっても、力の閾値を決めなくていいので多品種対応ができます。
滑り分布
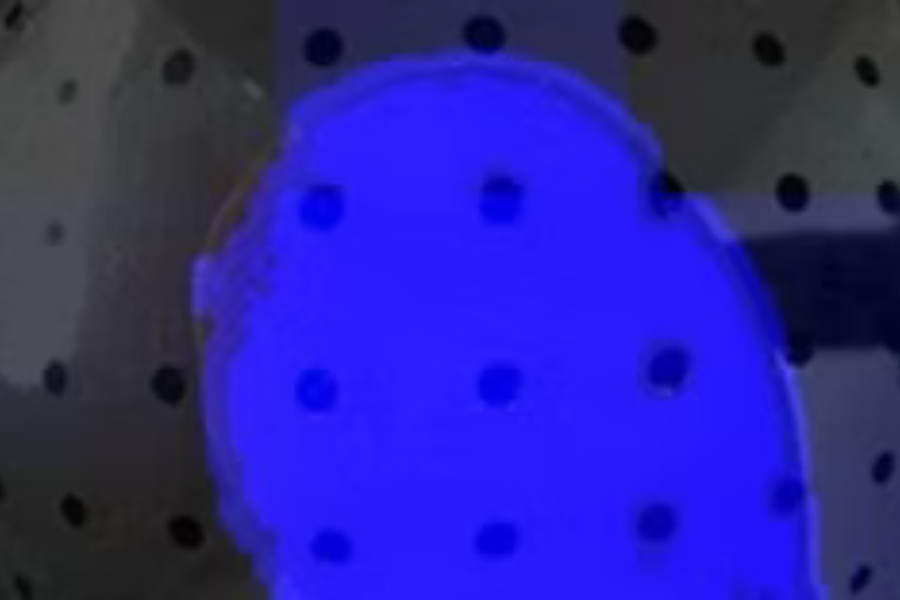
対象物自体を認識しその対象物がカメラと相対的に動く状態を滑りとして認識します。60fpsに画素の差分を認識することで、滑りのセンシングを行えます。
力分布
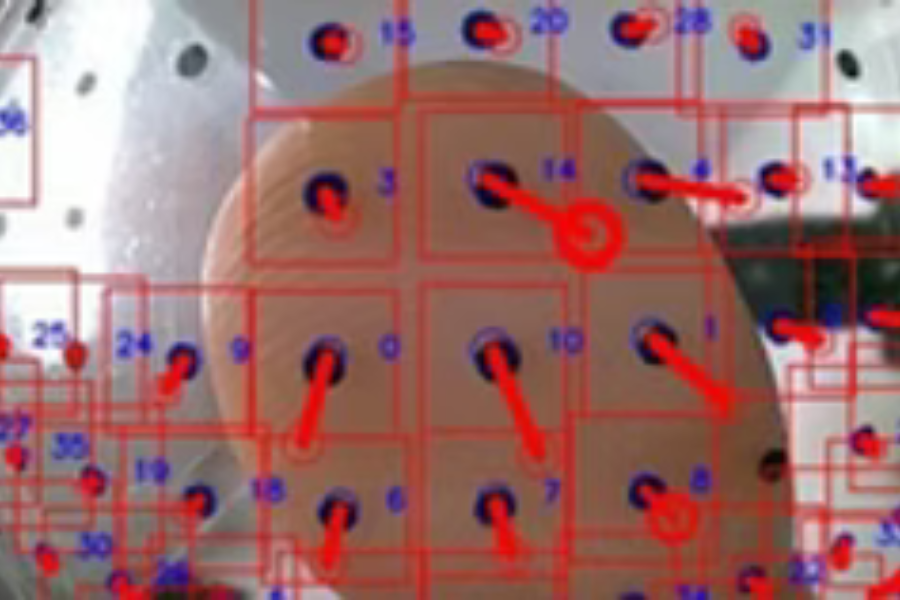
センサの表面がシリコンのスキンで覆われています。
そのスキンにドットマークを配置。その移動量と方向・大きさから画像処理にて力の分布(XYZ)を推定することで、力のセンシングを行えます。
FingerVisionの特徴
マルチモダリティ
カメラで取得した画像情報から力分布(x, y, z方向)のみならず、滑り分布や対象物の重さ、把持位置・姿勢、形状、テクスチャ、異物、などの複数のモダリティを取得できます。
カメラ(高解像度)を利用するため、他の種類の触覚センサと比べて、力分布や滑り分布が高解像度です。性能向上のドライバーがソフトウエア側にあるため機動的な性能Updateが可能となります。
安価
「画像(カメラ)に基づく」という特性上、センサーを構成するハードウエアの機構が極めてシンプルであり、原価が低く経済性に優れます。
汎用ロボットアームに着脱できるため、安価なロボットアームを選定すれば、その分、安価に実利用できます。
高耐久
外力は皮膚で吸収され、電子部品(カメラ)とは物理的に遮断されており、原理的に高耐久です。
皮膚が破損しても、安価に取り替えることが可能です。
製品ラインナップ
Cyl1
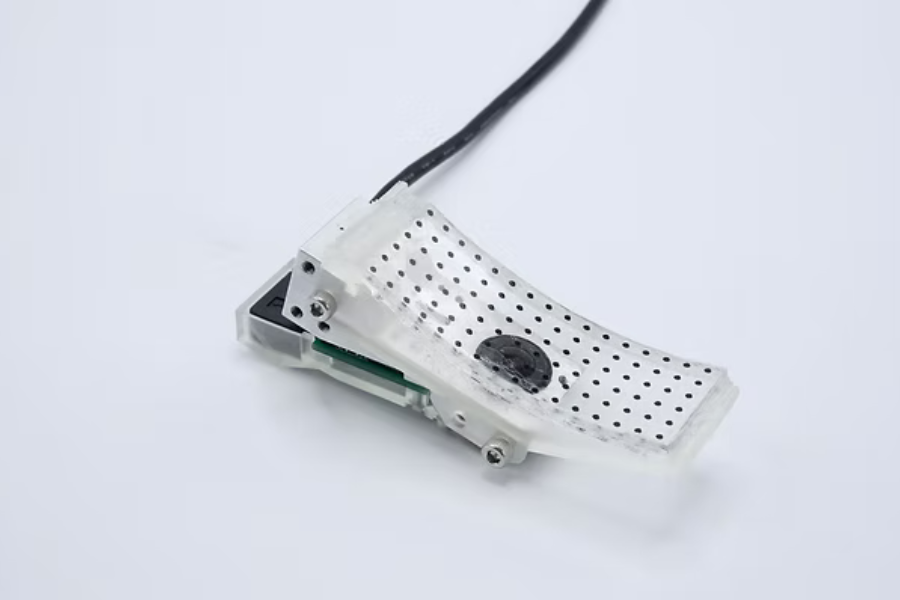
曲面形状の把持面により、円筒形のワークや束ねられているワーク、小型のウエハなどのハンドリングを実現します。
SS2
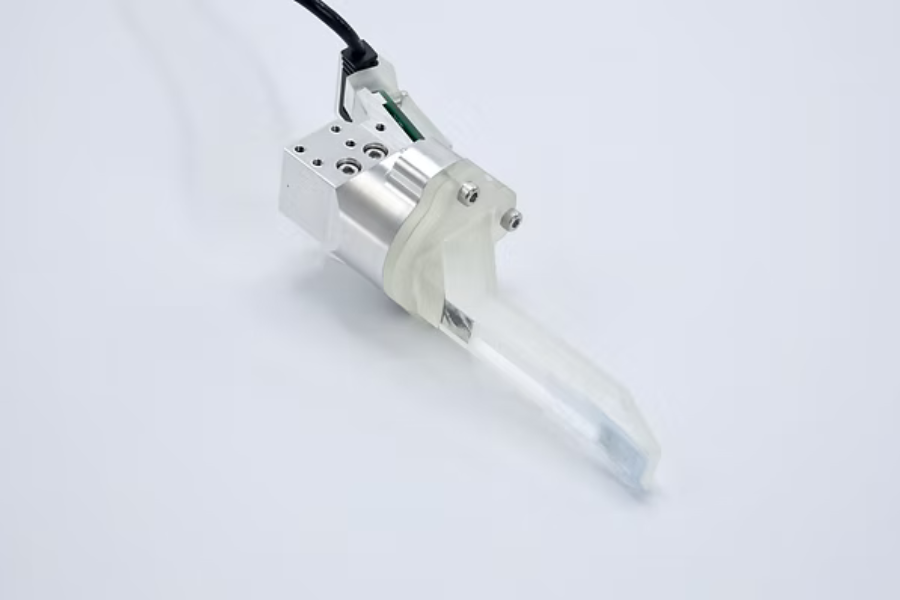
指先よりも細い形状により、バラ積みなどのPick時のスペースが狭いワークや小型ワークへの汎用的な対応を実現します。
α on β
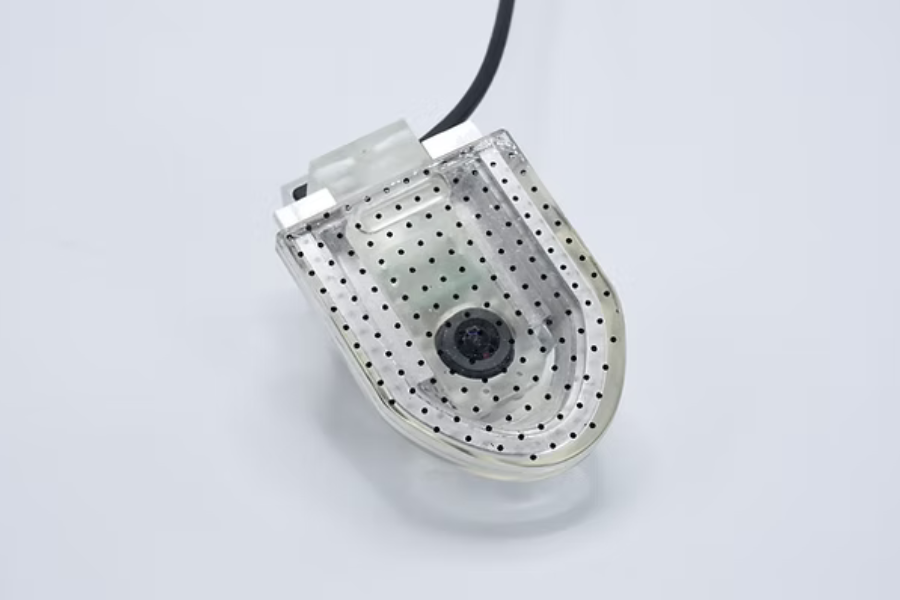
従来形状のバージョンアップタイプ。グリッパからの距離を近くすることで把持力をロスなく伝達できるようになります。今まで同様の汎用性の安定化を狙います。
M6
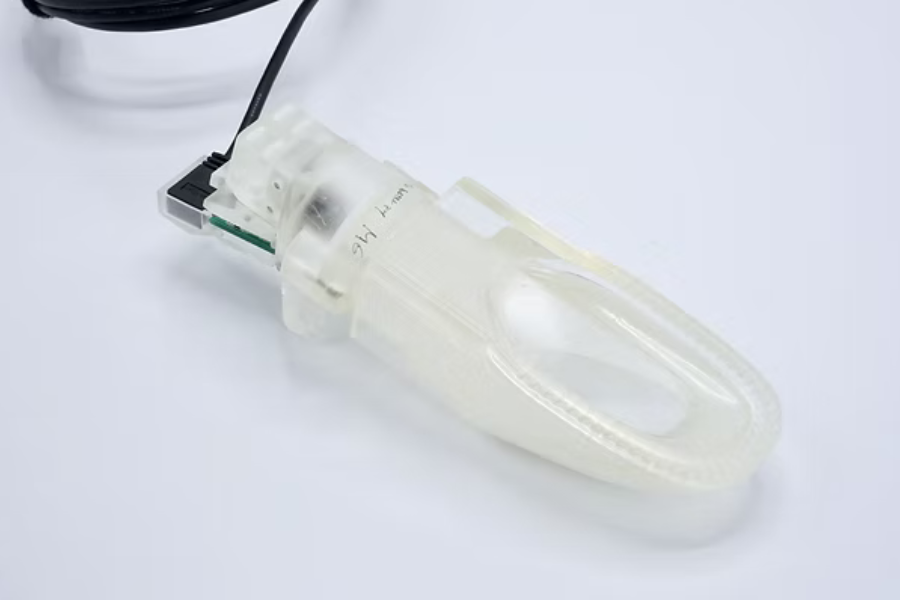
弊社のプロダクトであるおかず盛り付けロボットに使用されているフィンガーと同形状(取り外し機構なし)。カップ状かつ把持面に凹凸を作ることで摩擦を作り、食材に代表される柔らかく、不定形なワークに対して、少ない把持力でのナイーブなハンドリングを実現します。
用途に合わせて選択できるカメラタイプ
Parallelタイプ
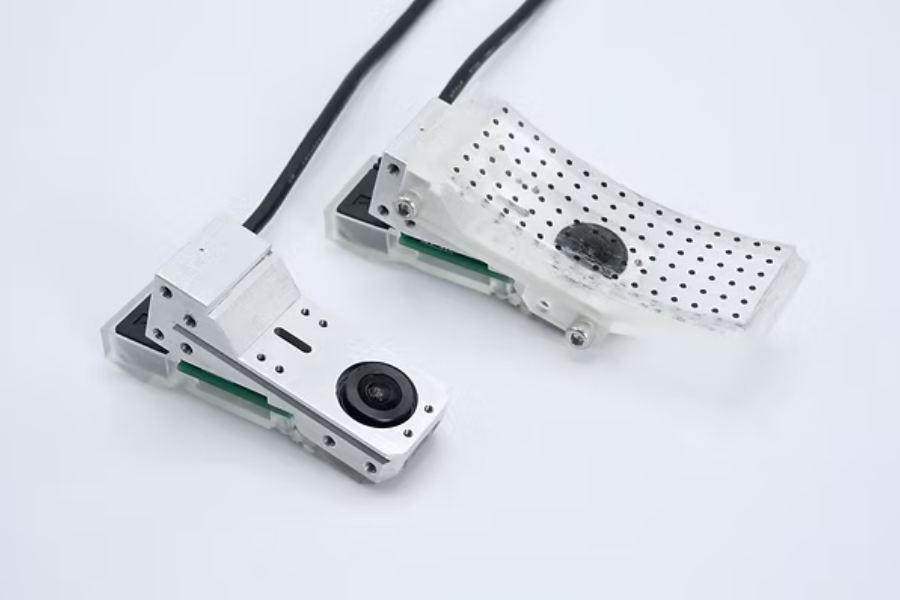
Parallelタイプはカメラ画質に優位性があります。 そのため、センシング性能(滑りや力のセンシング)にこだわりたい場合は Parallelタイプをベースにご選定ください。
Angleタイプ
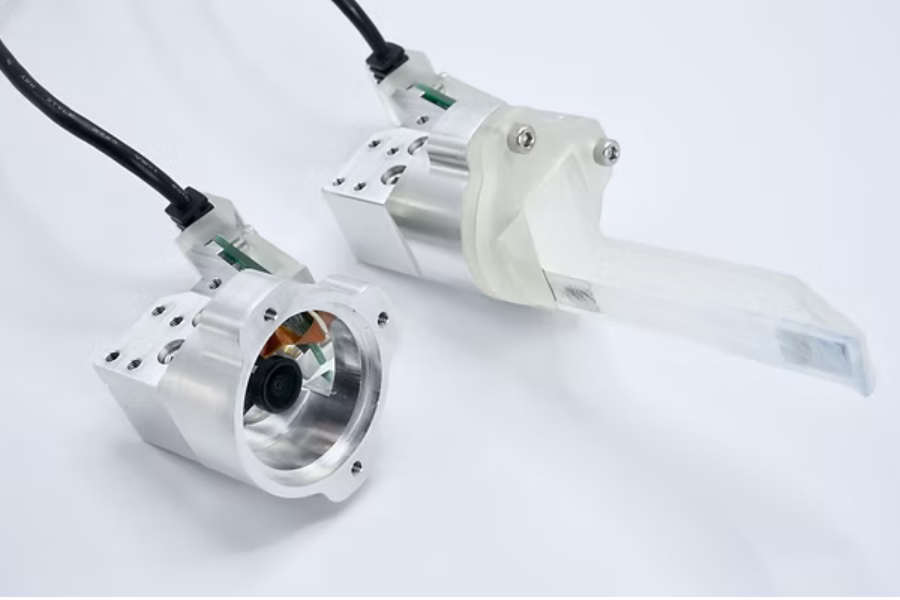
Angleタイプはミラーで曲げる構造になっているため、機能性(形状や薄さなど)に優れ、形状バラエティに富んだ設計が可能となります。カメラサイズによる制約を回避できるため、様々なタスクに対応しやすくなります。
OTHER PRODUCTS
その他の取扱製品

2FG7
OnRobot の 2FG7 は、完全で低コストのすぐに使える電動パラレルグリッパーで、使用開始後数分以内に展開できるので、設置、プログラミング、メンテナンス用のカスタムエンジニアリングを必要としません。2FG7 は主要 […]
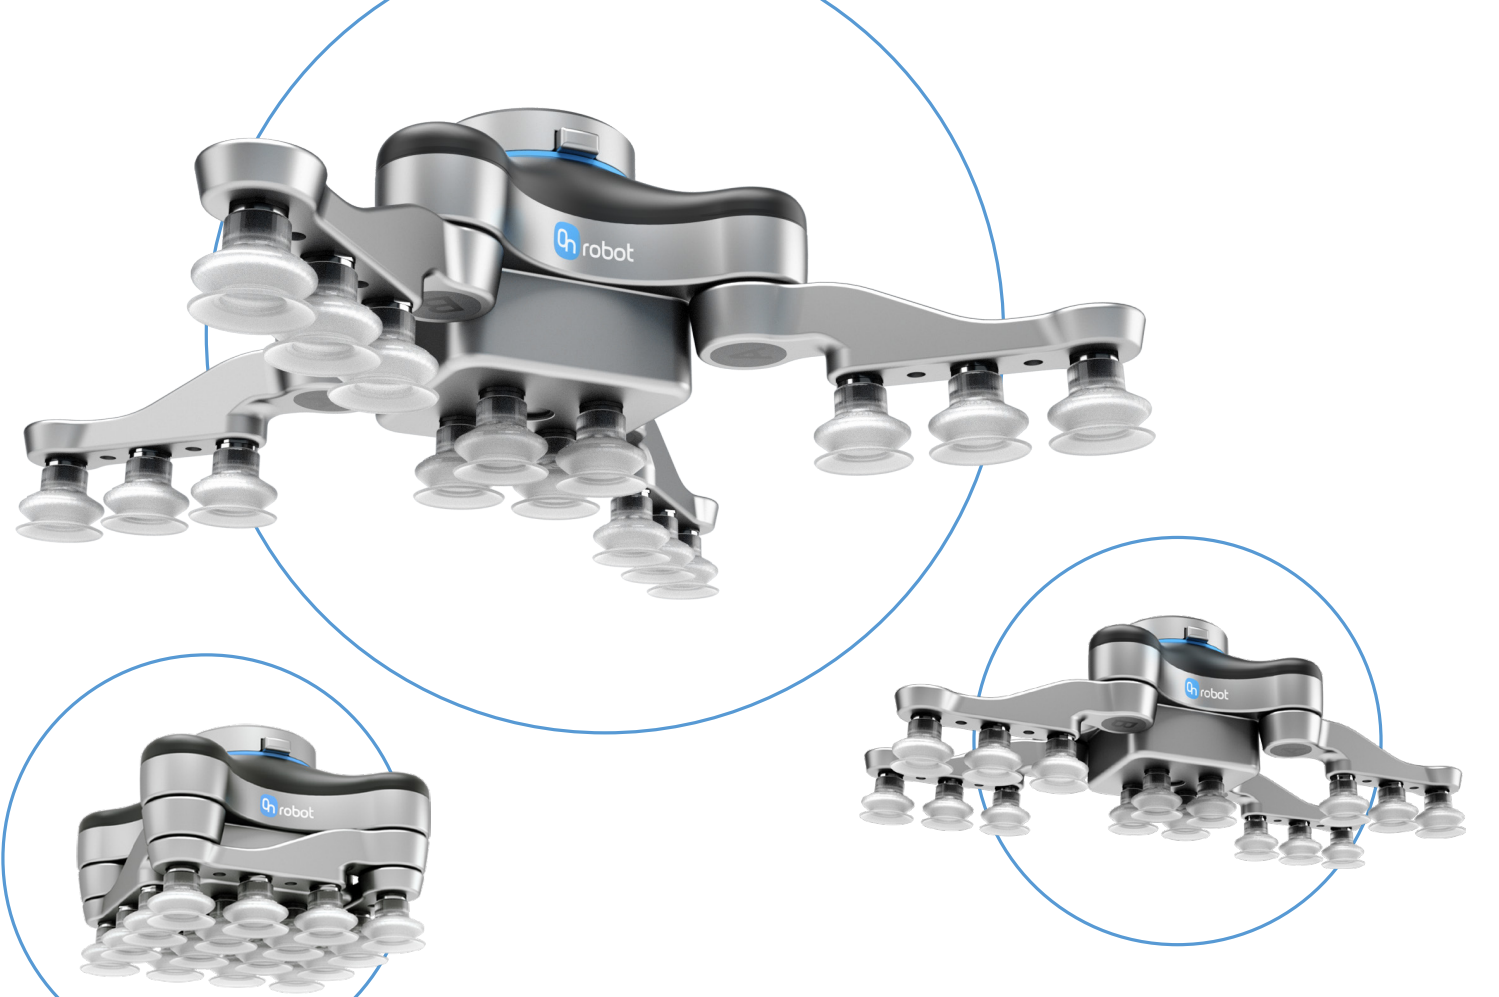
VG10
VG10はコンプレッサーや空気の供給を必要としないため、コンパクトで動きやすく、生産ラインに柔軟性をもたらし、メンテナンスコストを節約します。柔軟なアームと調整可能な真空を備えているため、VG10はさまざまなサイズのさま […]

VGC10
VGC10電動コンパクトバキュームグリッパーには、カスタマイズの可能性が無限。ほぼすべての用途のニーズに合わせて、吸引カップのオプションも変更可能。VG10より小さいVGC10は、難しい環境に適合して自動化の可能性を広げ […]