4足歩行ロボットの仕組みとは?構造・歩行制御・センサーを初心者向けに解説
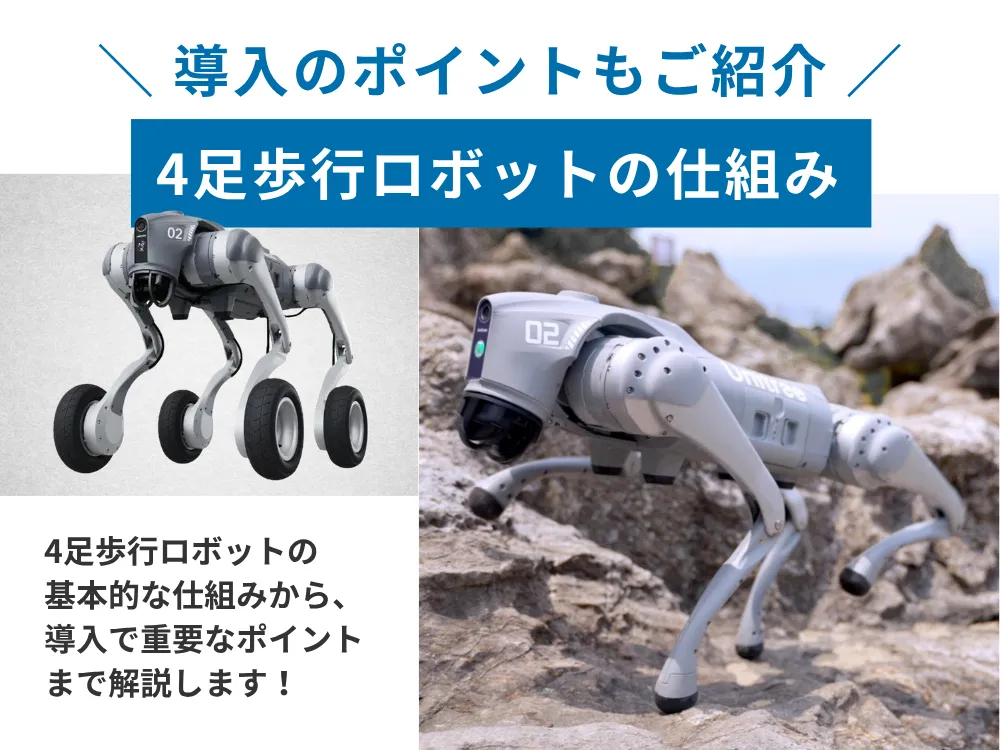
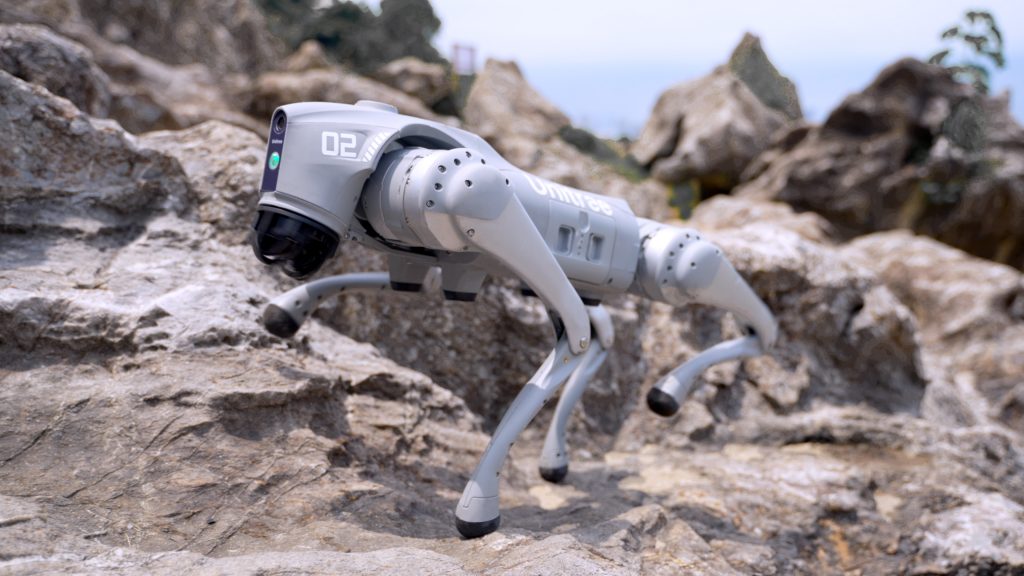
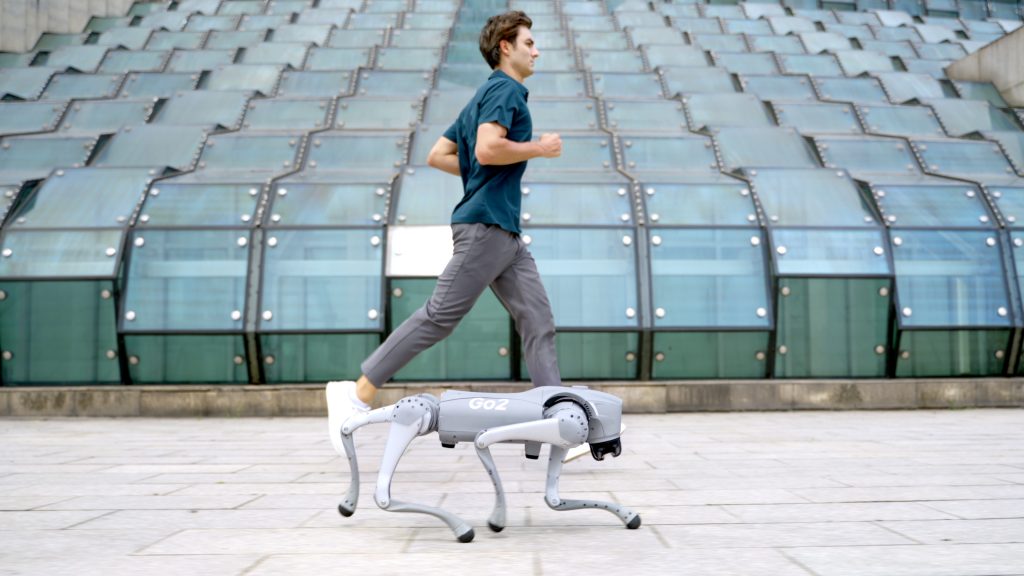
4足歩行ロボットは、犬や馬などの動物のように4本の脚を使って移動するロボットです。車輪型ロボットでは移動が難しい段差や階段、凹凸のある路面にも対応できることから、工場やプラントなどでの点検・巡回への活用が進んでいます。
では、4足歩行ロボットは、どのような仕組みで転倒せずに歩いているのでしょうか。本記事では、4足歩行ロボットの基本的な仕組みから導入で重要なポイントまで分かりやすく解説します。
4足歩行ロボットとは?
4足歩行ロボットは、胴体に4本の脚を持ち、それぞれの脚に複数の関節を備えた移動ロボットです。脚の関節にはモーターなどのアクチュエータが搭載されており、関節を曲げ伸ばしすることで足先を前後・左右・上下に動かします。
一般的な構成では、1本の脚に複数の関節を持たせます。例えば3自由度の脚であれば、脚の付け根を左右に振る関節、大腿部を動かす関節、膝に相当する関節などによって足先を3次元的に動かします。
4本の脚を持つことで、歩行中に複数の脚を地面に接地させながら移動できる点が大きな特徴です。
4足歩行ロボットはどのような仕組みで歩く?
4足歩行ロボットの動作は、大きく分けると次のような流れで制御されます。
周囲や自身の状態をセンサーで把握する → 歩き方を決める → 足先の位置を計算する → 各関節の角度を計算する → モーターを動かす → 結果をセンサーで確認する
①脚を動かすアクチュエータ
脚を動かすために、電動モーターを利用したアクチュエータなどが使われます。
ロボットは「右前脚を10cm前に出す」といった目標だけをモーターに直接伝えているわけではありません。足先を目標位置まで動かすために、複数の関節をどの角度にするかを計算し、その結果に応じて各モーターを制御します。
②センサーで姿勢や周囲を把握する
歩行にはセンサーも重要です。
例えば、IMUと呼ばれる慣性計測装置は、ロボットの傾きや角速度などを把握するために利用されます。また、関節の角度を測るエンコーダや、足が地面に接触していることを検知するセンサーなども歩行制御に利用できます。
さらに自律移動するロボットでは、カメラや深度センサー、LiDARなどを利用して周囲の障害物や地形を把握する場合があります。
つまり、4足歩行ロボットは「脚を動かす機械」であると同時に、自分の姿勢や周囲の環境を把握する機械でもあります。
③逆運動学で「関節を何度動かすか」を計算する
4足歩行ロボットの仕組みを理解するうえで重要なのが「逆運動学」です。例えば、「右前脚の足先を前方10cm、上方5cmに動かしたい」という目標があるとします。
このときロボットは、「足先をこの位置に持っていくには、各関節を何度回転させればよいか?」を計算する必要があります。
これが逆運動学です。つまり、足先の目標位置 → 各関節の角度という計算を行います。4足歩行ロボットでは、この計算を4本の脚それぞれについて行い、歩行パターンに合わせて足先の軌道を生成します。
④歩く順番を決める「歩容」
4足歩行では、4本の脚を好きなタイミングで動かせばよいわけではありません。どの脚を、いつ持ち上げ、どのタイミングで接地させるかという歩行パターンを「歩容」と呼びます。代表的なのが「クロール歩容」と「トロット歩容」です。
クロール歩容では、基本的に1本ずつ脚を動かし、残りの脚で身体を支えながら移動します。速度は比較的抑えられますが、安定した歩行を行いやすい方法です。
一方、トロット歩容では、対角に位置する2本の脚を組み合わせて動かします。クロールよりも動的な歩行が可能で、移動速度を高めやすいのが特徴です。
このように、4足歩行ロボットは目的や路面状況に応じて歩き方そのものを変えることがあります。
⑤姿勢制御で転倒を防ぐ
歩行中は、地面の凹凸や段差によってロボットの胴体が傾きます。そこで、IMUなどから得られた情報を利用して「現在どの程度傾いているのか」を確認し、各脚の位置や関節角度を調整します。
例えば、ロボットが前方に傾いた場合、脚の位置や胴体の姿勢を調整してバランスを取り直します。このように、目標姿勢を設定する → 実際の姿勢をセンサーで測定する → 誤差を計算する → 関節を動かす
というフィードバック制御を繰り返すことで、歩行中の姿勢を安定させます。
4足歩行ロボットの制御はどうなっている?
4足歩行ロボットの制御は、一つのプログラムだけで完結しているわけではありません。
例えば、上位では「目的地まで移動する」という経路を決め、その下で「どの歩容を使うか」「次にどの位置へ足を置くか」を決めます。さらに下位では、逆運動学によって各関節の角度を求め、モーターを制御します。
イメージすると、
目的地・経路→歩容・歩行計画→足先の軌道→逆運動学→関節角度→モーター制御→センサーによる状態確認
という階層構造です。
実際のロボットでは、この処理を短い周期で繰り返しながら、歩行中の状態変化に対応します。
近年では、従来から利用されてきたモデルベースの制御に加えて、強化学習などの機械学習を歩行制御に利用する研究・製品開発も進んでいます。ただし、AIだけで歩いているわけではなく、センサー、運動学、動力学、制御アルゴリズムなど複数の技術を組み合わせて動作させることが基本です。
4足歩行ロボットは何に使われている?
4足歩行ロボットの強みは、単に「歩ける」ことではありません。人が歩けるものの、車輪型ロボットでは移動しにくい場所へ移動し、そこにセンサーなどを持ち込めることに価値があります。
例えば製造業では、工場やプラントの巡回点検、設備の状態確認、危険エリアの調査などへの活用が考えられます。
カメラを搭載すれば設備やメーターを撮影でき、サーモグラフィカメラを搭載すれば温度情報を取得できます。さらに、ガスセンサーや音響センサーなどを組み合わせることで、目的に応じたデータ収集も可能です。
実際に産業用の4足歩行ロボットでは、点検用のセンサーやカメラなどを追加搭載し、移動とデータ収集を組み合わせた運用が行われています。
4足歩行ロボットの導入で重要なポイント
4足歩行ロボットなら、どのような現場でも自動化できるわけではありません。
重要なのは、まず「何を自動化したいのか」を明確にすることです。
例えば、平坦な床での搬送が目的なら、車輪型のAMRのほうが適している場合があります。一方、階段、段差、屋外、不整地などを移動しながら設備を点検したい場合は、4足歩行ロボットが選択肢になります。
また、ロボット本体だけでなく、
- どのセンサーを搭載するか
- 自律移動が必要か
- 遠隔操作にするか
- 既存の設備管理システムと連携するか
- 現場のネットワーク環境はどうなっているか
- 安全対策をどう設計するか
といった点まで考える必要があります。
そのため、導入時には「4足歩行ロボットを買う」という考え方ではなく、現場の課題に対して、ロボットをどのようなシステムとして組み込むかを検討することが重要です。
まとめ
4足歩行ロボットは、4本の脚をモーターで動かすだけのロボットではありません。
センサーで自身の姿勢や周囲の環境を把握し、歩容によって脚を動かす順番を決め、逆運動学によって足先の位置を各関節の動きへ変換します。さらに、センサーから得られた情報を利用して姿勢や歩行をリアルタイムに調整しています。
こうした複数の技術を組み合わせることで、段差や階段、不整地など、車輪型ロボットでは対応しにくい環境での移動を実現しています。
今後、4足歩行ロボットは「歩くロボット」から、カメラや各種センサーを搭載して現場の情報を収集する移動型のロボットプラットフォームとして、さらに活用範囲が広がることが期待されます。
自社の現場で4足歩行ロボットを活用できるか検討している場合は、まず「どの作業を任せたいのか」「どのような環境を移動させたいのか」を整理することから始めてみましょう。
当社では、製造業の現場で働く皆様の課題に寄り添い、自動化の構想段階から最適な機器の選定・導入・運用までをトータルでサポートしております。
「自社のこの工程・現場に4足歩行ロボットは適しているか?」「まずは搬送の自動化(AMR)から始めるべきか?」など、お悩みの段階でも構いません。現場の課題感に合わせた最適なロボットソリューションをご提案いたします。
まずはお気軽にお問い合わせください。
OTHER COLUMN
その他の技術情報・コラム

搬送ロボットの未来を担うAGV(無人搬送車)とは?基本概要と技術的仕組み
AGV(無人搬送車)は、工場や倉庫などの自動化が進む現場で、重要な役割を果たす搬送ロボットです。人手を介さずに荷物や製品を運ぶために設計されており、効率的な生産ラインや物流システムの一部として利用されています。本記事では […]
高精度で効率的な外観検査AIを比較!違いや特徴を解説します
外観検査AIは、AIを使って画像データを解析し、製品の不良箇所や欠陥を高精度で検出することができる、従来の人による目視検査や、簡易的な機械検査に代わる革新的な技術です。 大量のデータを解析し、最適な検査方法を自動で学習す […]
カチャカのソフトウェアアップデート情報解説(Ver 3.11.11)
2025年5月28日にカチャカのソフトウェアアップデートが実施されました。このアップデートで2つの機能追加と複数の機能改善が行われたので、何が変わったのかを詳しく解説します! >>カチャカについて詳しくはこちら カチャカ […]